Phát hiện muộn
Vi phạm xây dựng thường chỉ lộ ra qua phản ánh của dân hoặc đợt kiểm tra định kỳ — khi công trình đã lên tầng, việc cưỡng chế tốn kém và phức tạp hơn nhiều lần.
Dự án tham gia Data for Life · Đại học Bách khoa Hà Nội
Hệ thống khép kín 5 lớp: drone cất cánh từ trạm dock theo lịch tự động, AI phát hiện công trình trái phép, cây đổ, ngập úng và gửi cảnh báo đến đúng cơ quan có thẩm quyền — ngay trong ngày, không cần con người tuần tra hay phân tích ảnh.
01 · Đặt vấn đề
Điều khiển bằng tay rất phức tạp: người điều khiển phải có bằng lái, và bay thủ công nên có thể bỏ lọt nhiều vi phạm. Dùng UAV với trạm dock tự động giúp đơn giản hóa quá trình bay — việc thu dữ liệu hầu như không cần người điều khiển bằng tay.
Vi phạm xây dựng thường chỉ lộ ra qua phản ánh của dân hoặc đợt kiểm tra định kỳ — khi công trình đã lên tầng, việc cưỡng chế tốn kém và phức tạp hơn nhiều lần.
Cây đổ, ngập úng được ghi nhận nhờ tuần tra, đường dây nóng, mạng xã hội. Trong và ngay sau mưa bão — lúc cần thông tin nhất — lực lượng tại chỗ khó bao quát toàn địa bàn.
Nguồn lực có hạn nên tuyến phố nhỏ, vùng ven và khu vực giáp ranh ít được rà soát thường xuyên.
Từ lúc phát hiện đến khi đến tay đúng cơ quan phải qua nhiều khâu trung gian — thiếu vị trí chính xác, hình ảnh và đánh giá mức độ để ra quyết định nhanh.
Đề tài tự động hóa toàn bộ chuỗi: bay giám sát → dựng bản đồ → phát hiện → xác minh → cảnh báo đúng cơ quan. Con người chỉ tham gia ở khâu cuối — ra quyết định xử lý. Sau khi thiết lập, chi phí biên mỗi lần rà soát bổ sung gần như bằng không — tăng tần suất bay là tăng khả năng phát hiện sớm.
02 · Giải pháp
Hai lớp bay (1 và 4) dùng chung một đội drone đặt tại các trạm cất hạ cánh tự động: lớp 1 bay cao sàng lọc diện rộng, lớp 4 bay thấp xác minh có mục tiêu. Kết quả xử lý thực tế phản hồi ngược về lớp đầu để mô hình học tiếp và điều chỉnh lịch bay.
← vuốt ngang để xem toàn bộ sơ đồ →
Định kỳ theo chu kỳ cơ sở; theo rủi ro (bay dày nơi nhiều công trình thi công, điểm ngập, cây lâu năm); theo thời tiết — mưa bão vừa dứt là tự kích hoạt chuyến bay rà soát.
Drone thường trực tại trạm cất hạ cánh tự động: tự sạc pin, được che chắn thời tiết, tự truyền dữ liệu về máy chủ sau mỗi chuyến bay.
Nhiều bất thường cùng lúc → nhiều drone được điều động song song, phân công theo khoảng cách, dung lượng pin và thứ tự ưu tiên.
Thiết bị bay trinh sát
Trạm DJI Dock 3 đi cùng drone Matrice 4D/4TD: drone tự cất cánh, bay tuần tra theo lộ trình, tự về trạm sạc pin và gửi dữ liệu — không cần phi công tại hiện trường.
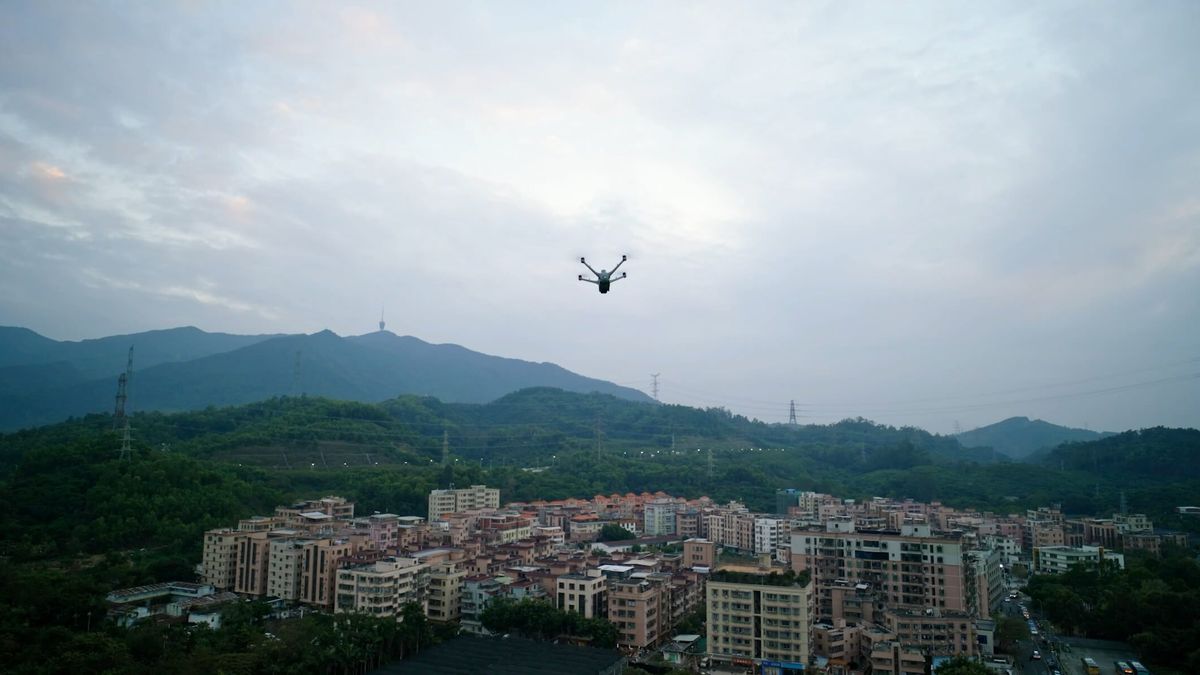
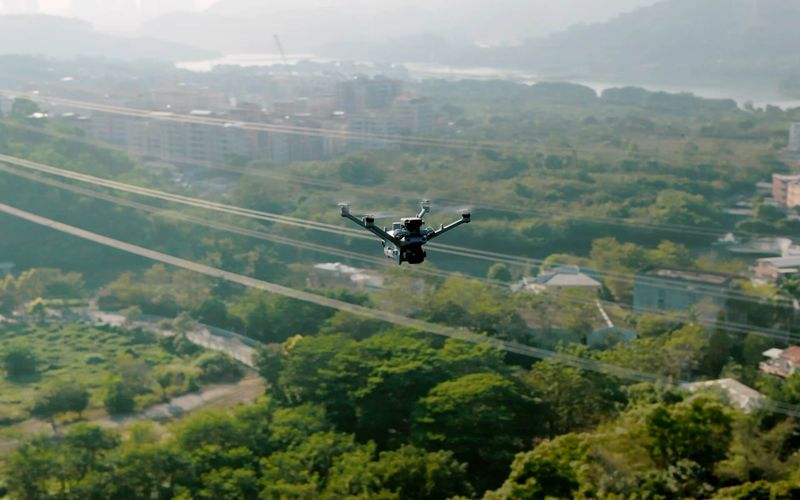
Tự cất cánh, bay theo lộ trình lập sẵn và tự hạ cánh về dock. Dock tự sạc pin 27 phút để sẵn sàng chuyến tiếp theo.
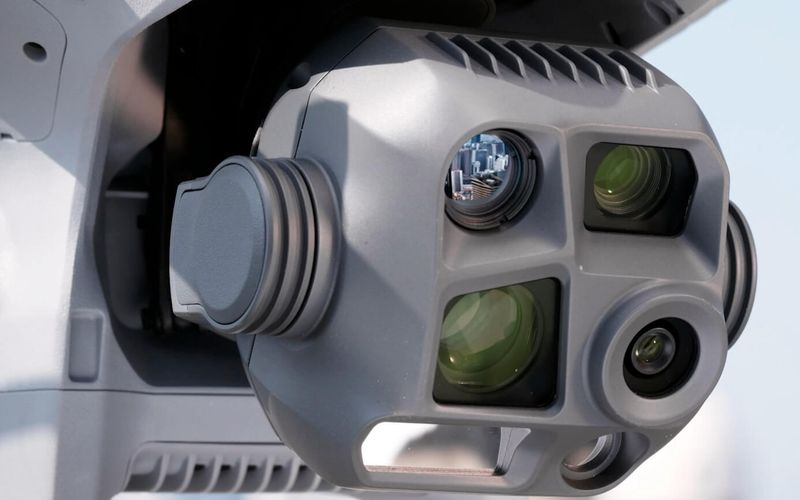
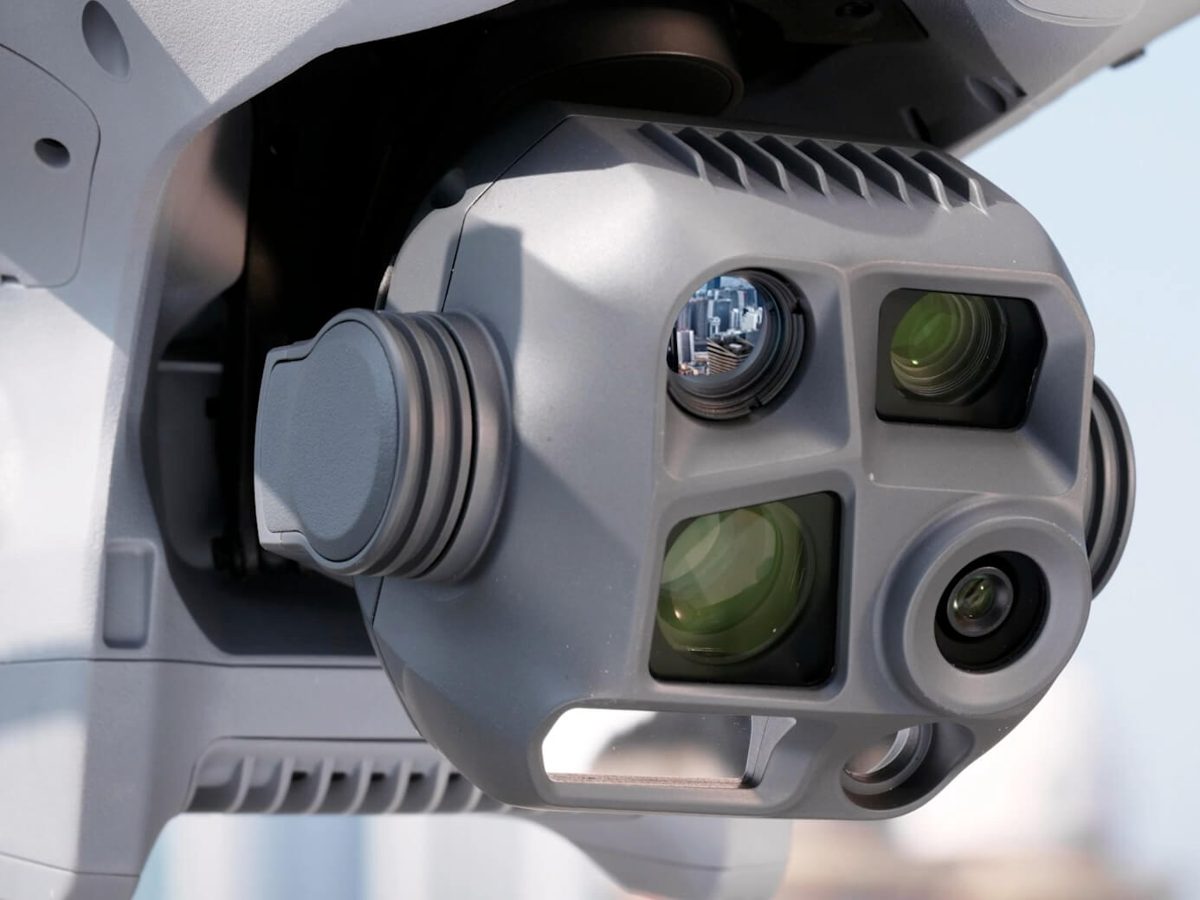
Camera góc rộng và tele 48 MP, zoom lai tới 112×; bản 4TD có thêm camera nhiệt 640×512. Đo xa laser 1.800 m để gắn tọa độ điểm vi phạm.
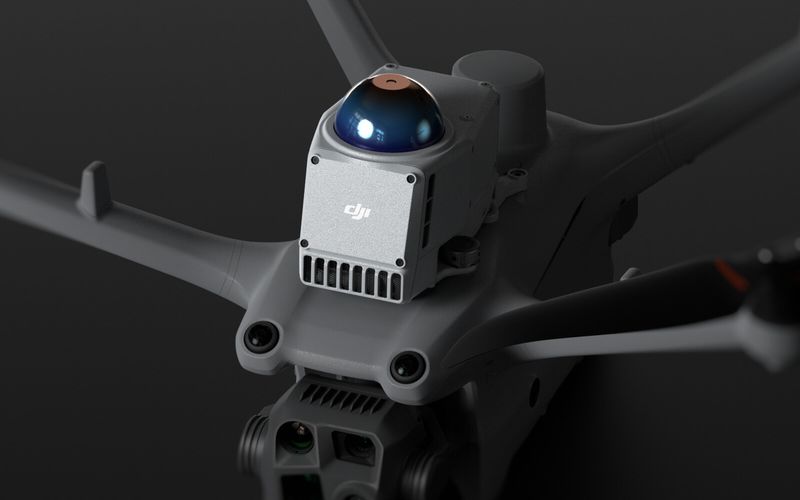
Cảm biến quanh thân giúp drone tự giảm tốc, dừng hoặc vòng tránh khi gặp nhà cao tầng, cây, dây điện. Định vị RTK ±0,1 m.
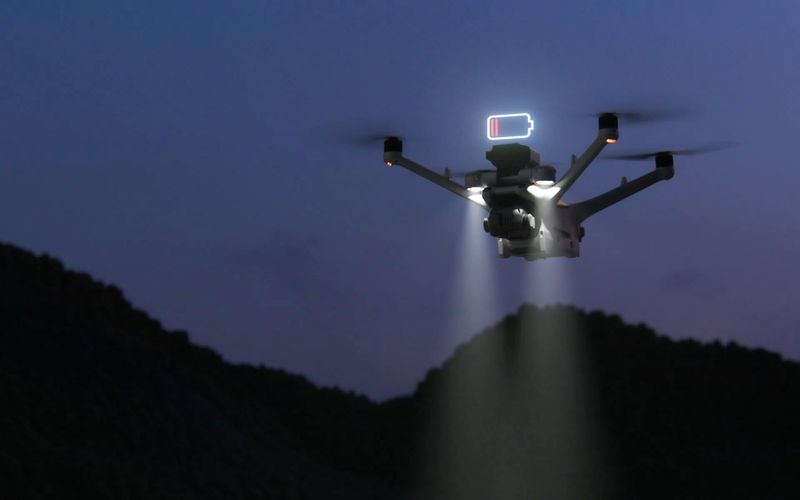
Drone có đèn chiếu sáng; bản 4TD dùng camera nhiệt để quan sát khi trời tối, phát hiện điểm nóng hoặc người trong vùng ngập.
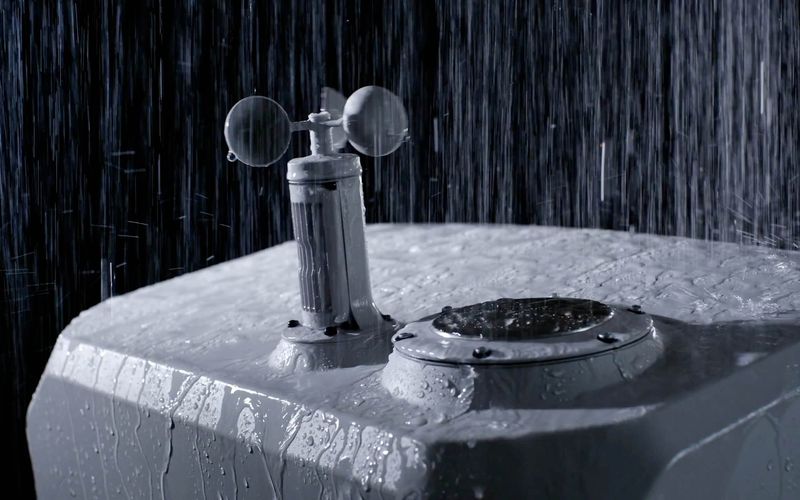
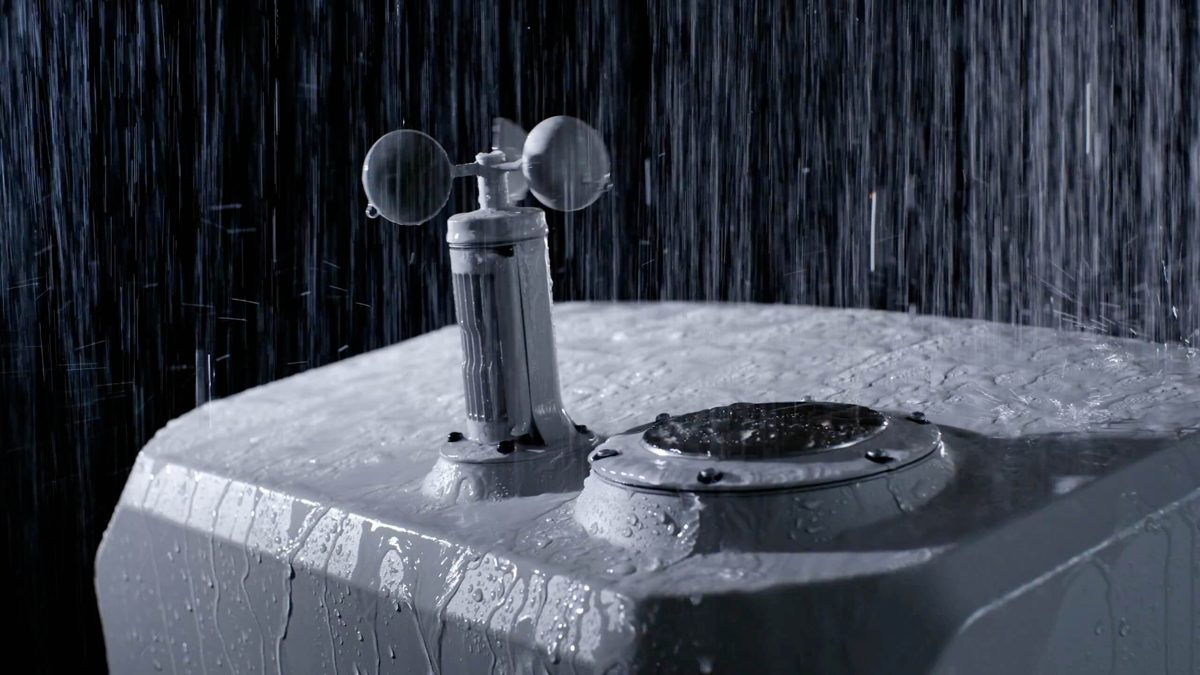
Dock đạt chuẩn IP56, hoạt động từ −30 đến 50 °C, có trạm đo gió và mưa để tự hoãn chuyến bay khi thời tiết xấu.
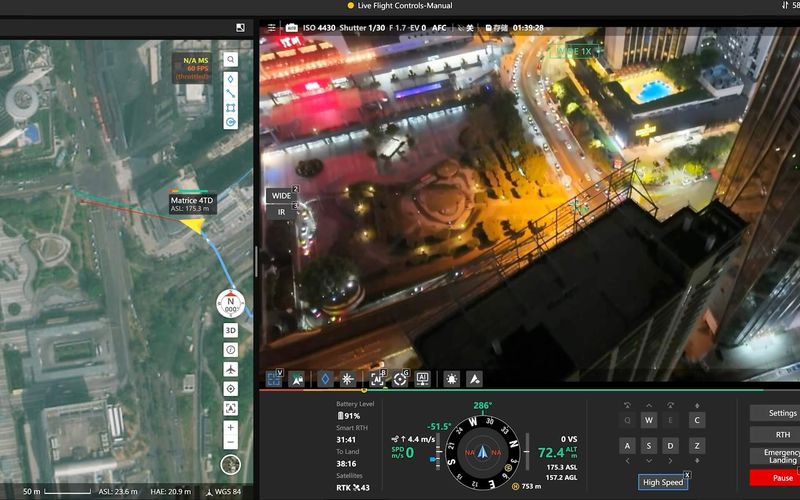
Trung tâm xem video trực tiếp tới 1080p, độ trễ khoảng 100 ms; máy chủ của hệ thống ra lệnh bay qua DJI Cloud API.
Ảnh và thông số: DJI Enterprise. Cấu tạo chi tiết ở mục Drone tự hành.
03 · Lõi kỹ thuật
Ảnh trực giao mới được đưa đồng thời qua ba khối, mỗi khối một nhóm vấn đề — cùng chạy trên một hạ tầng bay và dữ liệu dùng chung.
Siamese change detection + DSM
Mạng Siamese (ChangeFormer, BIT, SNUNet) so cặp ảnh giữa hai lần bay để tìm vùng biến động; chênh lệch mô hình số bề mặt loại bỏ biến động giả do bóng đổ, cây cối.
YOLO / Mask R-CNN + biến động độ cao tán
Phát hiện thân cây, cành lớn nằm trên mặt đường, vỉa hè hoặc đè lên công trình, phương tiện; đối chiếu lớp dữ liệu cây xanh và các lần bay trước.
Phân đoạn ngữ nghĩa U-Net / SegFormer
Tách vùng mặt nước trên ảnh trực giao, giao với mặt nạ mạng lưới đường, so với ảnh nền khô ráo để loại trừ ao hồ, sông và mặt nước thường trực.
Ranh giới trách nhiệm rõ ràng: mô hình học sâu chỉ kết luận "có công trình mới xuất hiện"; nhận định trái phép là kết quả của phép đối chiếu giữa dữ liệu ảnh và dữ liệu hành chính (giấy phép, quy hoạch). Mọi phát hiện vượt ngưỡng tin cậy đều qua bước bay xác minh 50 m trước khi cảnh báo được gửi đi.
04 · Điều phối
Mỗi loại vấn đề gắn với nhóm người nhận và bộ hướng xử lý đề xuất; hệ thống xác định đơn vị hành chính tại vị trí sự việc để gửi đúng cơ quan phụ trách địa bàn. Ma trận cấu hình được theo phân cấp của từng địa phương.
| Loại vấn đề | Tiếp nhận chính | Đồng gửi · phối hợp | Hướng xử lý đề xuất |
|---|---|---|---|
| Công trình không phép, sai phép, cơi nới vượt phép |
|
|
|
| Cây xanh gãy đổ |
|
|
|
| Ngập úng đường phố |
|
|
|
Khẩn cấp
15 phút
Nguy cơ đến tính mạng: cây đè người hoặc xe, cây chạm dây điện, ngập sâu có người mắc kẹt. Gửi đồng thời mọi kênh.
Cao
1 giờ
Cây chắn tuyến chính; ngập tuyến giao thông trọng điểm; công trình trái phép đang thi công quy mô lớn.
Thông thường
Trong ngày
Công trình trái phép giai đoạn đầu; cây đổ không cản trở giao thông; ngập cục bộ trên đường nhỏ.
Cơ chế chống bỏ sót: mỗi cảnh báo có thời hạn xác nhận tiếp nhận theo mức ưu tiên — quá hạn chưa xác nhận, hệ thống tự nhắc lại và chuyển lên cấp quản lý cao hơn. Kết quả xử lý được ghi nhận ngược về hệ thống để cải thiện mô hình và tự lập chuyến bay kiểm tra lại.
05 · Tính mới
| Tiêu chí | Tuần tra & phản ánh | Ảnh vệ tinh | Lái drone bằng người điều khiển | Drone hai tầng (đề xuất) |
|---|---|---|---|---|
| Độ phân giải | Theo mắt người, không đo đạc được | 0,3–1 m/pixel — không thấy vi phạm nhỏ, cây đổ | Cao, nhưng thay đổi theo độ cao và góc bay của từng phi công | 3–5 cm/pixel (150 m) · ~1 cm/pixel (50 m) |
| Chủ động thời điểm | Theo ca trực, giờ hành chính | Phụ thuộc quỹ đạo; mây che đúng lúc mưa bão | Phải chờ phi công có chứng chỉ ra hiện trường | Bay ngay khi thời tiết cho phép, kể cả sau bão |
| Độ phủ địa bàn | Không đều — phố nhỏ, vùng ven bị bỏ sót | Rộng nhưng thưa về thời gian | Theo điểm được giao, giới hạn trong tầm nhìn phi công | Quét lưới đều toàn địa bàn theo lịch |
| Thời gian phát hiện | Ngày → tuần, chờ người báo | Theo lịch chụp, thường nhiều ngày | Vài ngày — người xem lại video, tự nhận diện | Trong ngày bay — phát hiện, xác minh, cảnh báo |
| Chi phí mỗi lần rà soát | Nhân lực tăng tuyến tính theo tần suất | Mua ảnh theo cảnh, đắt ở độ phân giải cao | Mỗi chuyến bay tốn một phi công + thời gian di chuyển | Chi phí biên gần bằng 0 sau khi thiết lập |
So với các hệ thống UAV hiện có: phần lớn mới dừng ở dựng bản đồ để con người tự quan sát, phục vụ một bài toán riêng lẻ. Đóng góp của đề tài là tự động hóa khép kín từ lập lịch bay đến gửi cảnh báo, cơ chế bay hai tầng 150 m / 50 m cân bằng độ phủ và độ chi tiết, và một hạ tầng dùng chung cho nhiều loại vấn đề đô thị.
06 · Mở rộng
Mọi vi phạm để lại dấu hiệu nhìn thấy được từ trên cao đều đưa vào được. Đội drone, trạm dock, pipeline ảnh, cơ chế xác minh và điều phối dùng lại toàn bộ — mỗi vấn đề mới chỉ cần bổ sung ba thành phần:
Cùng nguyên lý còn áp dụng được cho: biển quảng cáo sai quy định trên mái nhà, xây dựng trên đất nông nghiệp hoặc hành lang sông kênh, đốt rác ngoài trời, vật liệu xây dựng chiếm lòng đường, hư hỏng mặt đường, mất nắp hố ga. Lộ trình: vỉa hè và phế thải xây dựng trước (đối tượng lớn, tồn tại đủ lâu); đỗ xe trái phép sau — cần giải quyết thêm căn cứ pháp lý và quyền riêng tư.
07 · Drone tự hành
Dùng thiết bị thương mại sẵn có thay vì tự chế tạo: trạm DJI Dock 3 đi cùng drone DJI Matrice 4D. Dock che mưa gió, tự sạc pin và đo thời tiết tại chỗ; drone tự cất cánh, bay tuần tra và về dock. Dock nối mạng dây vào đường truyền internet của trụ sở; máy chủ AI của dự án điều khiển qua DJI Cloud API.
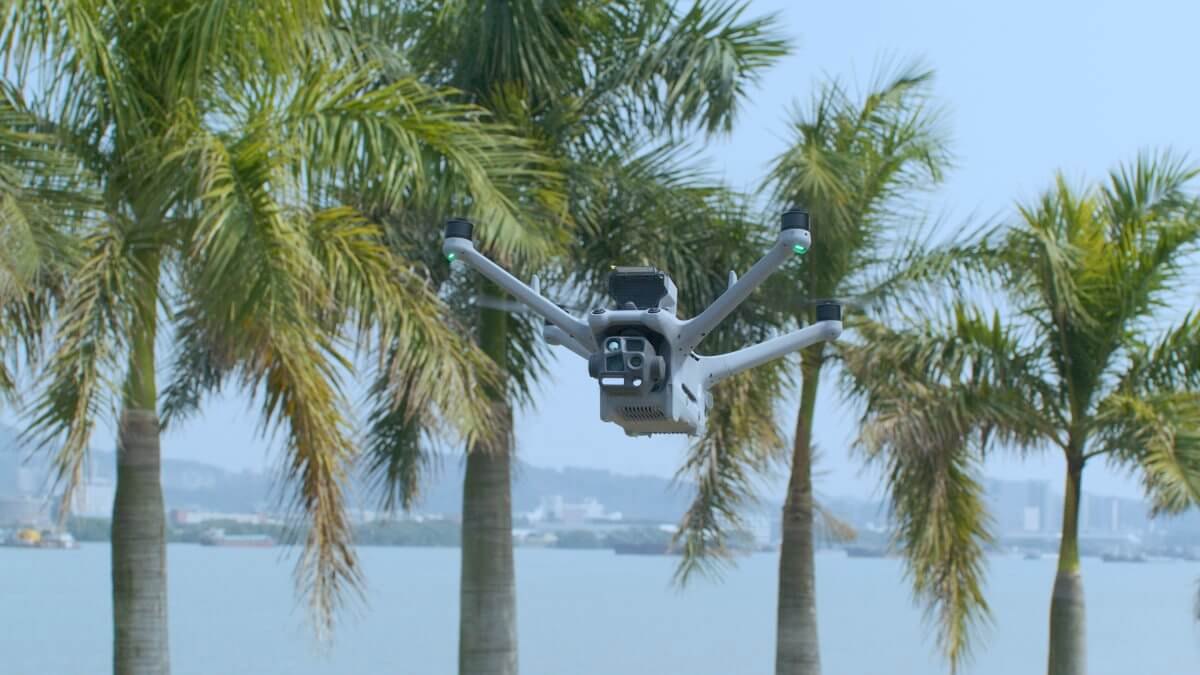
1.1 · DJI Matrice 4D
Bay theo đường bay lập sẵn, không cần người cầm tay điều khiển. Nặng 1,85 kg, bay tối đa 54 phút, chịu gió 12 m/s, kín nước bụi IP55. Ba camera — góc rộng 20 MP, tele trung và tele 48 MP — đủ nét nhận diện vi phạm ở 50–150 m.
1.2 · Truyền dẫn
Drone nói chuyện với dock qua sóng O4 Enterprise. Dock cắm cáp mạng (Ethernet 1 Gbps) vào đường truyền internet của trụ sở do VNPT kéo. Máy chủ của dự án điều khiển dock qua DJI Cloud API, dữ liệu nằm trên máy chủ trong nước.
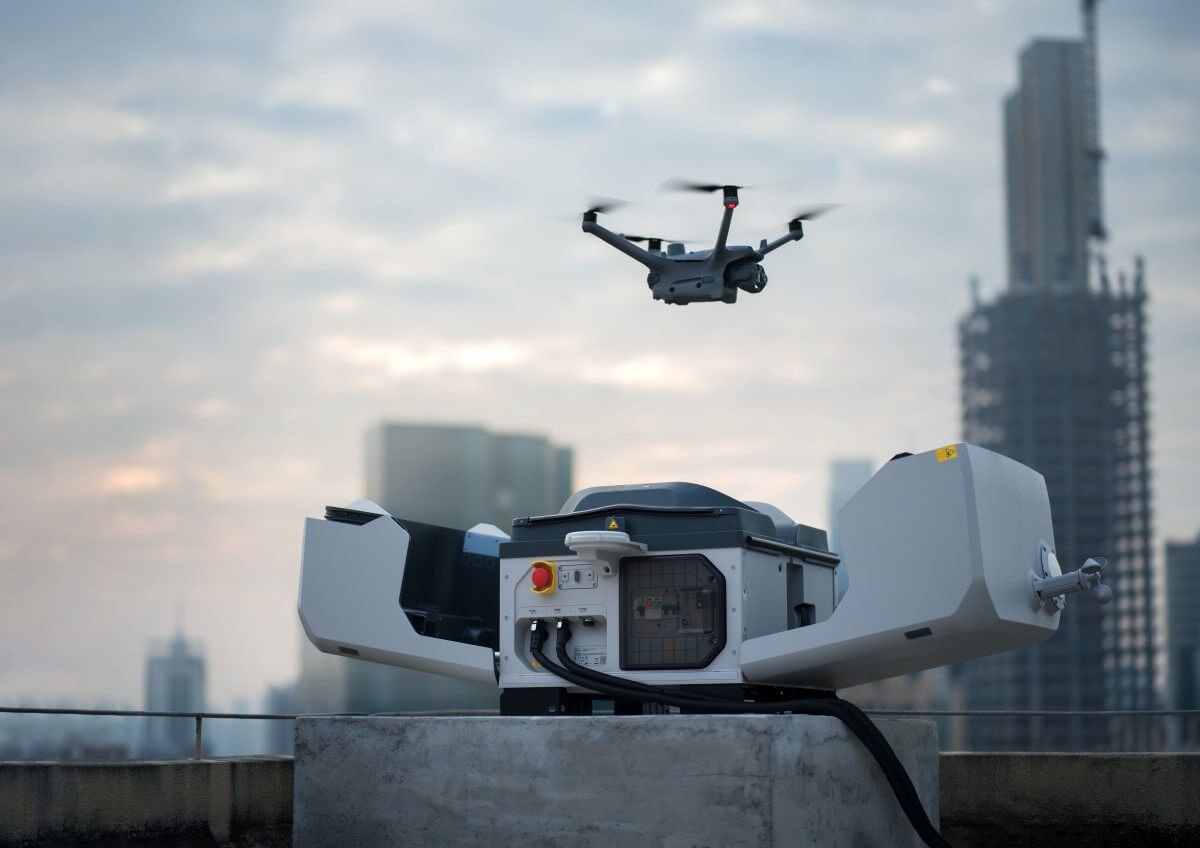
2 · DJI Dock 3
Đặt trên nóc trụ sở công an phường; drone tự hạ cánh, sạc pin và gửi dữ liệu mà không cần người ra tận nơi. Dock nặng 55 kg, khi đóng chỉ 64 × 75 × 77 cm, mỗi trạm chứa 1 drone.
Thông số chính thức
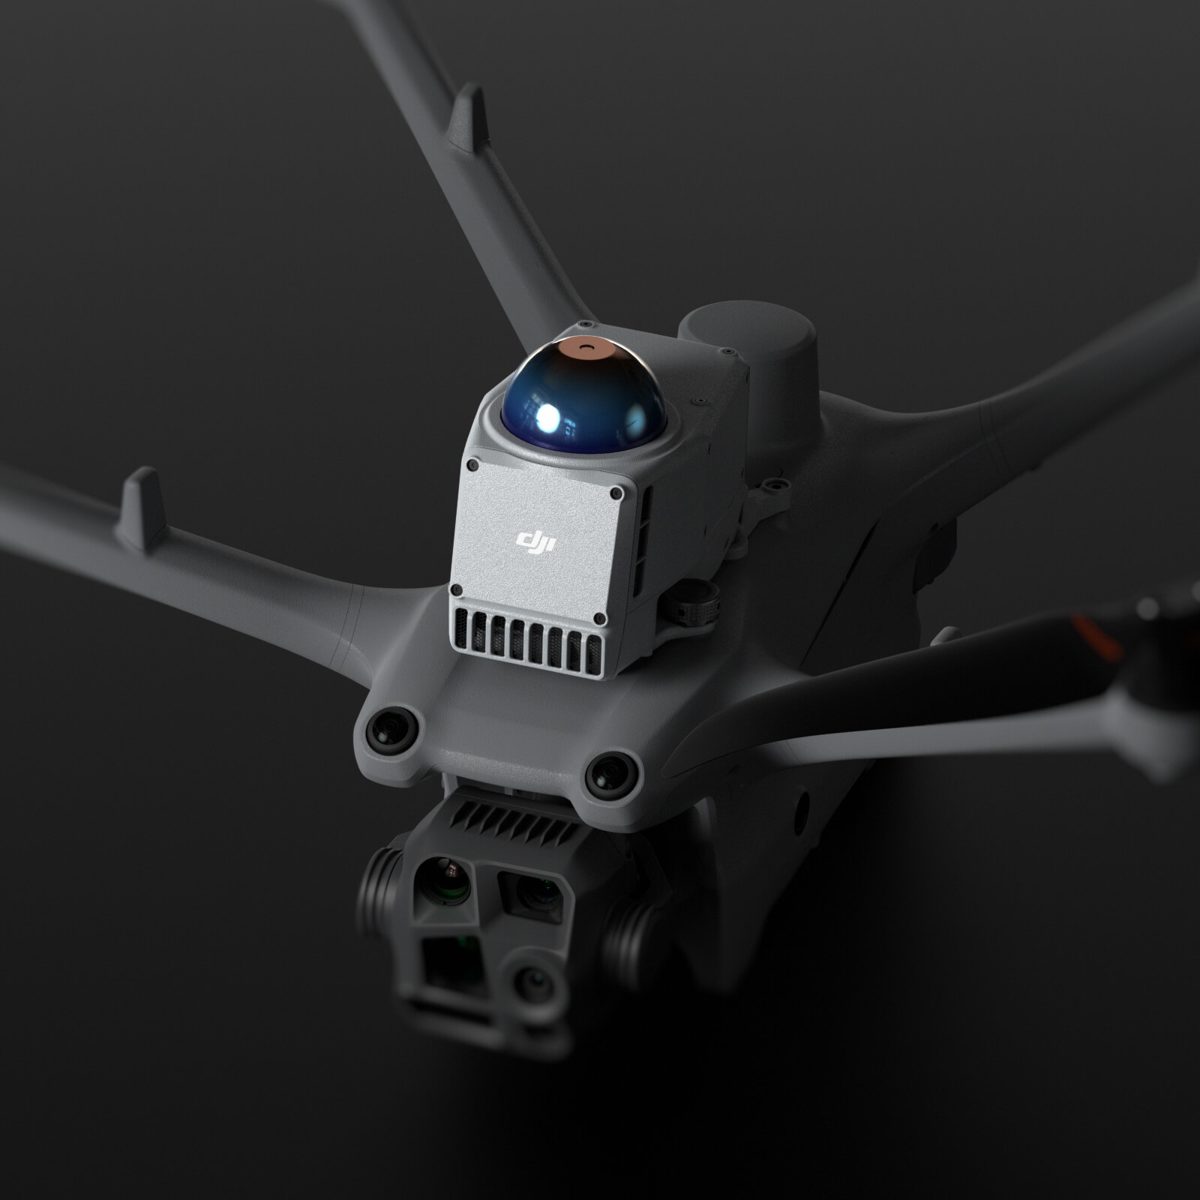
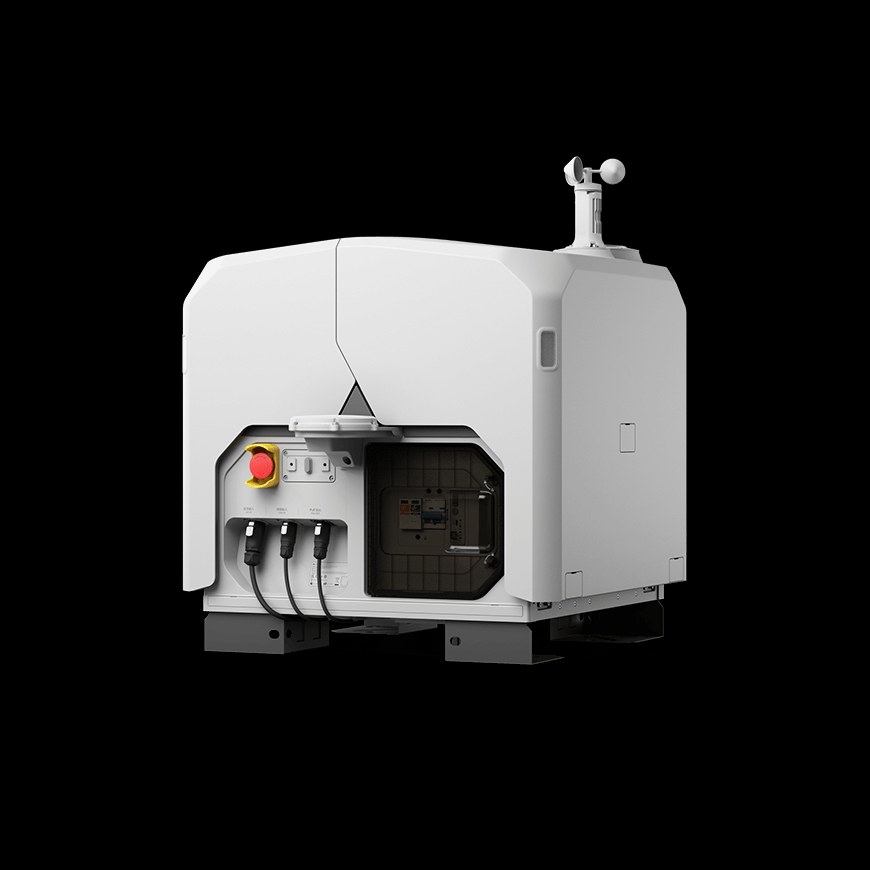
| Kích thước · khối lượng | 640 × 745 × 770 mm (đóng) · 55 kg |
|---|---|
| Chống nước bụi · nhiệt độ | IP56 · −30 đến 50 °C |
| Sạc pin | 15 → 95 % trong 27 phút |
| Gió tối đa khi hạ cánh | 12 m/s |
| Trạm thời tiết | Gió, mưa, nhiệt độ, ngập nước |
| Nguồn · dự phòng | 100–240 V, tối đa 800 W · pin > 4 giờ |
| Mạng | Mạng dây Ethernet 1 Gbps |
| Tích hợp | DJI Cloud API · FlightHub 2 nội bộ |
| Khối lượng | 1.850 g (cất cánh tối đa 2.090 g) |
|---|---|
| Thời gian bay | 54 phút (treo 47 phút) |
| Bán kính tác nghiệp | 10 km quanh dock |
| Chịu gió · chống nước | 12 m/s · IP55 |
| Camera | Góc rộng 20 MP · tele trung, tele 48 MP |
| Đo xa laser | 1.800 m |
| Định vị | RTK ±0,1 m |
| Tránh vật cản | Thị giác đa hướng + hồng ngoại 3D |
Ảnh và thông số: DJI (enterprise.dji.com).
3 · Khả năng triển khai
Phần cứng dùng DJI Dock 3 bán sẵn nên triển khai được ngay, không phải chờ chế tạo. Công sức dồn vào phần mềm: VNPT lo mạng, máy chủ và nền tảng AI; Bách khoa giải các bài toán nhận dạng và tích hợp; Bộ Công an cấp phép và đồng hành cùng sản phẩm.
Cơ quan đồng hành
Nghiên cứu · tích hợp
Hạ tầng · nền tảng
Hết chuyến bay — drone về dock sạc